登录社区云,与社区用户共同成长
邀请您加入社区
为遵守国家网络实名制规定,未绑定将限制内容发布与互动
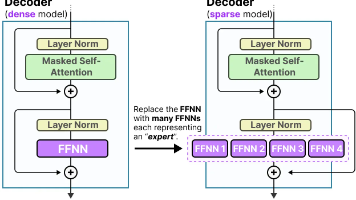
本文比较密集模型与 MoE 模型的活动参数、吞吐和路由机制,说明在质量、延迟、显存与部署约束下如何选择模型架构。
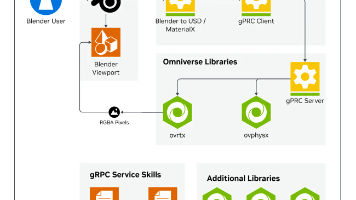
本文展示 AI 智能体如何把 Blender 场景准备成用于仿真的 OpenUSD 资产,包含语义、材质、传感器、物理属性、渲染预检和 SimReady 验证。
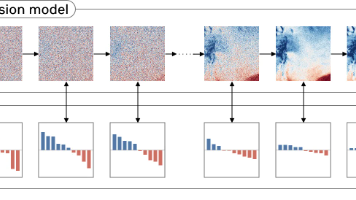
本文介绍如何用 NVIDIA Earth-2 和 Earth2Studio 将最新气象观测纳入预测,演示区域与全球数据同化工作流,以及 CorrDiff-SDA、StormCast-SDA 和 HealDA。
本文分析 TensorRT Edge-LLM 在 Jetson AGX Thor 上完成 MLPerf Edge Agentic 基准测试的优化方法,包括 NVFP4 量化、KV 缓存复用和多 token 预测。
本文介绍从工具调用到任务完成的 AI 智能体评估方法,涵盖任务成功率、执行时间、成本、可复现基准和端到端验证。
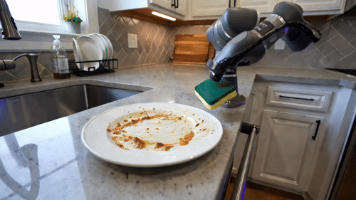
本文展示如何用 AI 智能体与 NVIDIA Isaac ROS 加速 ROS 2 节点,通过识别数据传输瓶颈、采用 CUDA 缓冲区后端并验证机器人工作流的性能。
本文汇总面向游戏开发者的 DLSS 5、NVIDIA ACE 与 RTX Kit 新功能,介绍 3D 引导神经渲染、开发者控制和角色交互等技术。
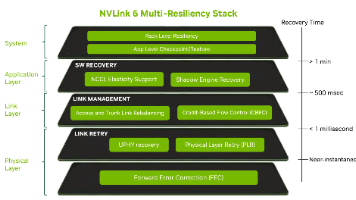
本文说明 NVIDIA NVLink 6 为 AI 工厂提供的多层弹性机制,包括链路、交换与系统级故障恢复,及其对训练和推理服务连续性的作用。
本文介绍 NVIDIA Dynamo-Triton 对 TensorRT 多设备推理的集成,展示如何在多个 GPU 上部署模型,并通过 Cosmos 3 上下文并行测试延迟与输出一致性。
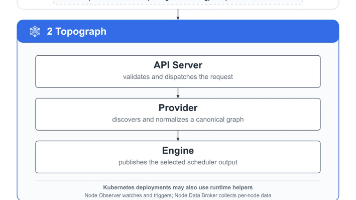
本文介绍 NVIDIA Topograph 如何识别 GPU 集群拓扑,并在 Kubernetes、Slurm 等环境中为 AI 工作负载提供拓扑感知调度,减少跨域通信和资源浪费。